

0 引言
水汽是地球大气中含量变化最为剧烈的活跃成分之一,作为大气中最重要的温室气体和参与水循环的核心物质,水汽通过相变释放潜热,直接驱动云、降水及天气系统的发生发展,并对地气系统能量平衡和气候演变产生深远影响(Held and Soden,2000)。水汽混合比定义为单位质量干空气中所含水汽的质量,是表征大气中水汽含量的基本物理量,相较于相对湿度等参数,受温度变化影响较小,能够更直观地反映大气中水汽的实际含量及其垂直输送特征,是大气探测和数值天气预报模式中常用的关键参量(Wulfmeyer et al.,2015)。水汽垂直分布是气象预报和气候研究的重要基础参数,其精确监测对暴雨预报、数值模式初始场优化及水资源评估具有重要意义(刘建西等,2010;王晓立等,2018;闫香蓉等,2024)。贵阳地处云贵高原黔中山原丘陵中部,整体地势西南高、东北低,平均海拔约1 100 m,最大高差达779 m,山地与丘陵面积占比约87%,城区四面环山,属于典型盆地地形(王秋红等,2022)。复杂地形通过地形抬升、山谷风环流及气流路径调制等动力过程显著影响区域水汽输送与再分布(田海等,2015),导致水汽场呈现显著的空间非均匀性和快速时间变化特征,对水汽精细化监测提出了更高要求,因此亟需多种观测手段的协同应用与综合分析。
国内外学者围绕水汽垂直探测技术开展了大量研究工作,在仪器研发、反演算法优化以及多源数据对比验证等方面取得了丰富成果。目前,水汽垂直探测技术主要包括探空气球、微波辐射计和激光雷达等方法。传统探空观测能提供高垂直分辨率的直接测量结果,但受限于时间分辨率较低及气球漂移等因素,难以准确刻画水汽的快速演变过程(曹玉静等,2014;王开存,2025)。相较之下,激光雷达具有较高的时间与空间分辨率以及连续实时观测能力,在水汽垂直结构探测中展现出明显优势(白松竹等, 2025)。已有研究表明,激光雷达与探空资料在水汽垂直结构监测方面具有良好的互补性(Costa-Surós et al.,2016;杨帆等,2024;Zhang et al.,2024)。然而,现有研究多集中于地形条件相对简单的平原或开阔地区,对于山地复杂地形条件下两类观测方法的适用性及其误差来源仍缺乏系统评估,尤其是在不同天气条件背景下观测一致性的定量特征、云与气溶胶对激光雷达水汽反演精度的影响机制,以及多源水汽观测数据在复杂地形中的优化融合方法等方面,仍有待进一步深入研究。在贵州及云贵高原山地地区,已有研究主要围绕降水过程中水汽来源诊断、季节性水汽通量变化、地形对暴雨过程的强迫与触发机制等方面展开,揭示了山地复杂地形对水汽空间分布和时间演变的显著调制作用。然而,针对该区域水汽垂直精细结构的高时空分辨率连续观测仍较为薄弱,特别是新型激光雷达与北斗探空协同观测的对比研究尚不多见,不同天气背景下两种观测方法在山地盆地地形中的一致性表现、误差结构特征及其与云-气溶胶相互作用之间的定量关系仍有待系统揭示,这在一定程度上制约了山地地区水汽精细化监测能力和数值预报水汽初始场质量的进一步提升(王芬等,2015)。
基于上述研究背景,本文以贵阳市为研究区域,重点围绕以下3个科学问题开展研究:1)不同天气条件下激光雷达与探空观测水汽廓线的一致性及其垂直分布特征;2)云底高度与气溶胶特性对激光雷达水汽反演精度的影响机制;3)复杂地形条件下分高度层、分天气类型的误差订正与协同观测策略。通过上述研究,期望系统评估激光雷达与北斗探空观测在贵阳复杂山地盆地地形条件下的观测性能差异和适用范围,揭示典型天气条件下云底高度和气溶胶特性对激光雷达水汽反演精度的影响规律,初步建立分高度层、分天气类型的误差订正与协同观测策略。以期为多源水汽观测资料的融合应用提供定量参考依据,也为山地环境下数值天气预报模式初始场水汽信息的优化、强降水过程精细化预报以及区域水循环研究提供数据支撑。
1 资料与方法
1.1 数据来源
高空观测数据来自贵阳市国家高空气象观测站北斗探空系统,站点海拔高度为1 227.3 m,位于26.59°N,106.73°E。该站常规业务探空时间为每日01:15(北京时,下同)、07:15和19:15。由于北斗卫星探空业务在2024年处于对比观测阶段,选取07:00和19:00两个时次的观测数据进行分析。探空业务数据包含气温、气压、相对湿度、风向和风速等,起始高度为站点海拔高度。研究时段涵盖夏末、秋季及初冬等。北斗探空每日开展2次定时观测,激光雷达以1 min时间间隔连续观测。根据观测时次对两类资料进行时空匹配,共获得178条探空与激光雷达对应的原始水汽廓线。所用激光雷达在出厂及业务运行阶段均已通过核心模块检测、反演算法验证及标准设备比对等质量控制。在此基础上,为保证对比分析结果的可靠性,进一步对匹配样本进行严格筛选,剔除回波信噪比较低、有效高度层占比不足、受云层强衰减或硬目标干扰导致回波信号不连续,以及探空与激光雷达观测时间偏差过大、无法有效配对的廓线。经质量控制,共剔除98条低质量样本,最终保留80条有效水汽廓线用于分析。
依据贵阳市气象站同期地面观测记录,对有效样本进行天气分类。其中,晴天样本38条、多云样本14条、雨天样本28条。由于阴天、雪天等天气类型样本数量较少且代表性不足,未纳入统计分析。
激光雷达安装于贵阳市气象局院内,与北斗探空站相邻,水平距离约5 m,两套设备的经纬度与海拔高度基本一致,可实现水汽和气溶胶等大气要素的同步垂直观测。激光雷达垂直分辨率可设置为7.5 m及其整数倍,时间分辨率可在1~30 min范围内调节。本研究采用15 m垂直分辨率和1 min时间分辨率。北斗探空仪随气球上升进行秒级采样,数据可按等时间或等距离方式输出。为与激光雷达资料保持一致,采用等距离输出方式,并统一插值至15 m垂直分辨率。两种资料垂直分辨率一致,故无需进行额外垂直匹配处理。
1.2 激光雷达水汽反演原理
激光雷达基于激光与大气相互作用原理对水汽进行探测,系统发射355、532、1 064 nm波长的激光脉冲,激光束在大气中与气溶胶粒子及气体分子发生米散射和拉曼散射。其中,米散射信号主要用于探测气溶胶特性,拉曼散射信号主要用于探测水汽和氮气分子,通过反演算法可获取水汽混合比等数据产品(王雯慧和曹念文,2025)。
式中:w(z)为高度z处的水汽混合比,单位为g·kg-1;S407(z)和S386(z)分别为水汽拉曼通道与氮气拉曼通道在高度z处接收到的后向散射信号;C为系统标定常数;ΔT(z)为两通道波长对应的大气透过率差异订正项,用于修正不同波长传输过程中的消光影响。
1.3 探空数据与水汽计算方法
探空仪直接测量的原始数据包括温度、气压和相对湿度,而激光雷达可直接获取水汽混合比数据。为保证两种观测资料在变量形式上的一致性,依据世界气象组织推荐方法(WMO,2018),采用Tetens公式计算饱和水汽压,并结合相对湿度进一步计算水汽混合比。
式中:eₛ、e分别为饱和水汽压和实际水汽压,单位为hPa;T为气温,单位为℃;RH为相对湿度,单位为%;w为水汽混合比,单位为g·kg-1;P为气压,单位为hPa。
两种观测在水平位置上存在一定差异。北斗探空仪随气球上升过程中会发生水平漂移,导致观测位置随高度变化,而激光雷达则在固定位置进行垂直观测。复杂地形下,当水汽空间分布不均匀时,这种空间位置差异可能对对比结果产生一定影响。为定量评估北斗探空与激光雷达获取的水汽混合比数据一致性,以北斗探空观测值为参照,逐高度层计算激光雷达反演值与北斗探空观测值之间的配对Pearson相关系数(R)、相对偏差(Bias)和均方根误差(Root Mean Square Error,RMSE),并分析其随高度变化的特征(图1)。其中,相对偏差定义为激光雷达反演与北斗探空观测配对差值均值占北斗探空观测均值的百分比;RMSE为两者配对差值的均方根。结果表明,近地面层两种探测数据具有较高一致性(李陶等,2000;杜雅菡,2024),相关系数普遍大于0.90(双侧t检验,P<0.01),呈显著正相关。随着高度上升,相关系数明显下降,1 500 m高度降至0.58(P<0.01),1 600 m高度已低于0.50,说明两种观测数据的一致性随高度明显减弱。因此,后续分析将研究范围限定为0~1 500 m。
图1
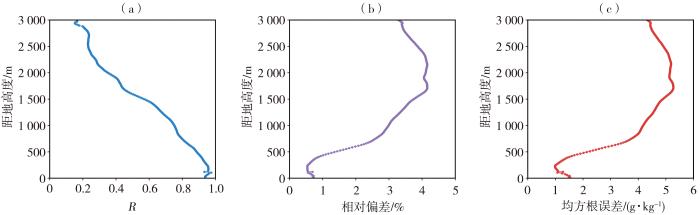
图1
2024年8月—2025年1月贵阳激光雷达反演与北斗探空观测的水汽混合比相关系数(a)、相对偏差(b)及均方根误差(c)廓线
Fig.1
Vertical profiles of correlation coefficient (a), relative bias (b), and RMSE (c) for water vapor mixing ratio between Raman lidar retrievals and BeiDou radiosonde observations in Guiyang from August 2024 to January 2025
为完整展示两种数据一致性随高度的变化过程,图1纵坐标延伸至3 000 m,其中0~1 500 m为本文分析的有效高度范围,1 500~3 000 m仅用于展示一致性随高度衰减的总体趋势。结果表明,0~1 500 m范围内,相对偏差和均方根误差整体较小,两种观测一致性较好;1 500 m以上,相对偏差和RMSE明显增大,与相关系数持续下降相对应,表明两种观测结果差异逐渐增加;2 000 m以上,由于水汽含量显著降低,绝对差值减小,相对偏差略有回落,但相关系数已降至0.50以下,表明该高度以上观测结果稳定性和一致性较差。因此,本文后续分析均基于0~1 500 m高度范围内的观测数据。
2 探测结果
2.1 水汽混合比的整体对比分析
图2为不同天气条件下激光雷达反演与北斗探空观测的水汽混合比相关系数、相对偏差及均方根误差的垂直分布。反演总体上与观测表现出较好的一致性,但一致性程度随天气条件变化而呈现显著差异,其主要影响因素与云层结构及大气湿度条件密切相关。晴天,1 000 m高度处激光雷达相对北斗探空低估约5.5%,整体相关系数达0.91(P<0.01)。尤其在高空弱云回波特征高度以下区域(0~2 199 m),相关系数更高,达0.98(P<0.01)。一方面,该区域水汽分布相对稳定,尽管相对湿度不高,但水汽空间分布较为均匀,使信号特征更为清晰;另一方面,晴天背景下气溶胶浓度较低且无云,有利于激光信号稳定传输(周天等,2013;廖家艳等,2023),避免云滴散射及气溶胶-湿度耦合效应干扰(Feingold and Morley,2003;Wang et al.,2022),共同导致了两种数据在该区域具有较高一致性。多云时,1 000 m高度处激光雷达相对北斗探空低估约0.9%;多云样本全廓线整体相关系数约为0.92(P<0.01)。云层以下区域相关系数为0.88(P<0.01),而云层及以上区域降至0.75(P<0.01),表明高空云层对测量一致性影响有限。雨天测量差异显著增大,1 km高度处激光雷达相对北斗探空高估约5.1%,整体相关系数降至0.78(P<0.01),云层以下区域相关系数为0.90(P<0.01),而云层及以上区域相关系数急剧下降至0.42(P<0.01),反映低云底环境对激光信号的强烈衰减作用。
图2
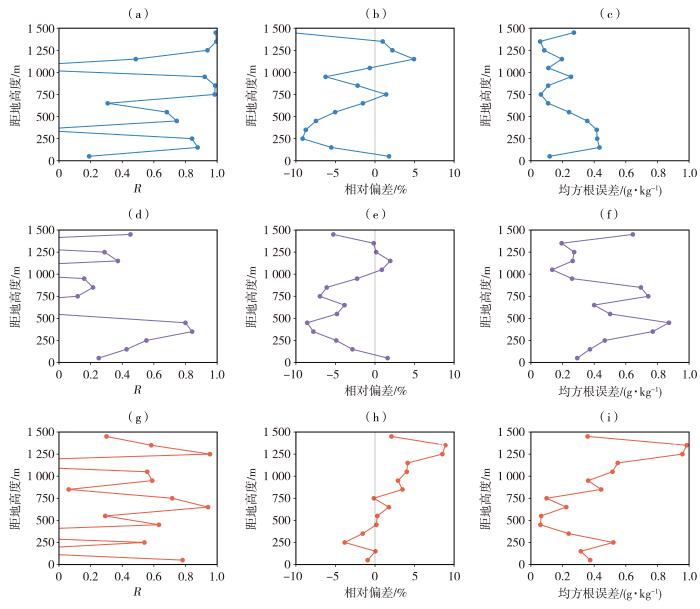
图2
晴天(a、b、c)、多云(d、e、f)及雨天(g、h、i)条件下雷达反演与观测的水汽混合比相关系数(a、d、g)、相对偏差(b、e、h)及均方根误差(c、f、i)廓线
Fig.2
Vertical profiles of correlation coefficient (a, d, g), relative bias (b, e, h), and RMSE (c, f, i) of water vapor mixing ratio between Raman lidar retrievals and BeiDou radiosonde observations in Guiyang under clear-sky (a, b, c), cloudy (d, e, f), and rainy (g, h, i) conditions
随着天气系统由晴天、多云到雨天转变,水汽分布复杂性逐渐增加,激光雷达与北斗探空在水汽垂直结构上的一致性逐渐降低,这种变化趋势在云层及以上区域表现最为显著,反映不同天气背景对探测结果一致性的系统性影响。
2.2 水汽混合比分层对比分析
基于贵阳站长期探空资料分析发现,0~500 m为近地表混合层,水汽混合比表现出明显的日变化特征;500~1 000 m为大气边界层主体,湍流混合较为活跃;1 000~1 500 m常为云底所在,是水汽、云微物理相互作用的关键区域;1 500 m以上逐渐过渡至自由大气,水汽梯度显著减小。因此将观测区域划分为4个高度区间对激光雷达反演的水汽混合比系统性偏差进行对比分析。
近地面层(0~500 m),水汽混合比相对偏差晴天为-5.7%,多云天为-4.6%,雨天为-1.1%。这表明激光雷达观测在近地面层普遍低估水汽混合比,但随着大气湿度增加,低估程度减小。边界层(500~1 000 m),水汽混合比相对偏差晴天为-2.6%,多云天为-4.8%,雨天为1.6%,边界层内偏差变化表明雷达反演在干燥条件下低估水汽混合比,而在湿润条件下略微高估水汽混合比。云层区(1 000~1 500 m),水汽混合比相对偏差晴天为0.2%,多云天为-0.5%,雨天为5.7%。云层区偏差与气溶胶浓度及云微物理特性密切相关,雨天对水汽混合比的高估最为显著。自由大气(>1 500 m)水汽混合比相对偏差晴天为12.3%,多云天为-8.1%,雨天急剧降低至-92.5%。自由大气层水汽混合比差异显著增大,雨天低云底导致激光信号急剧衰减,测量可靠性明显降低。
2.3 天气条件对水汽测量的影响
为深入分析不同天气系统对水汽垂直分布及两种观测一致性的影响,选取2024年10月3个典型日(晴天26日、多云5日、雨天18日),分别从大气环流形势、水汽混合比垂直结构以及两种观测廓线吻合度3方面进行对比(图3)。
图3
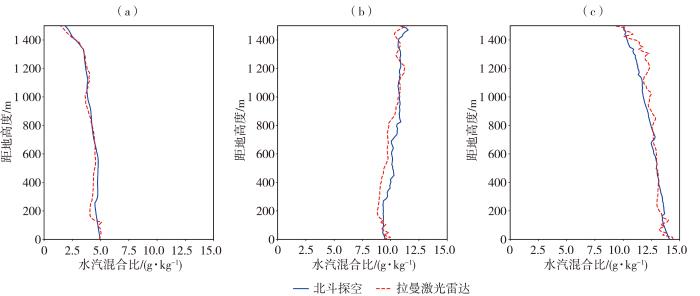
图3
晴天(a,2024年10月26日)、多云天(b,2024年10月5日)、雨天(c,2024年10月18日)贵阳北斗探空观测与激光雷达反演水汽混合比廓线
Fig.3
Vertical profiles of water vapor mixing ratio of BeiDou radiosonde observations and Raman lidar retrievals in Guiyang on a clear day (a, 26 October 2024), a cloudy day (b, 5 October 2024), and a rainy day (c, 18 October 2024)
晴天(2024年10月26日),贵阳市受稳定副热带高压(简称副高)影响,大气层结稳定,下沉气流抑制云雨形成,地表相对湿度约33.0%(水汽混合比约4.7 g·kg-1)。北斗探空观测显示,水汽混合比均值近地面为4.7 g·kg-1,500~1 000 m为4.4 g·kg-1,1 500 m以上降低至0.6 g·kg-1,整体呈平滑递减趋势。激光雷达观测结果与探空偏差约2.0%,两者廓线吻合良好。多云天(2024年10月5日),贵阳市处于副高西伸边缘,西风带高空槽东移过境,云系发展增强,中低云覆盖度达70%,云底高度约3 500 m,地表相对湿度约58%。北斗探空观测显示,水汽混合比均值近地面为9.6 g·kg-1,500~1 000 m出现极大值10.5 g·kg-1,1 500 m以上快速衰减至1.1 g·kg-1。激光雷达观测结果与探空整体吻合(近地面偏差为0.3%,500~1 000 m偏差为-4.8%),云底(约3 500 m处)梯度特征清晰可辨。雨天(2024年10月18日),贵阳市受高空槽与低空切变线共同影响,形成持续性降水天气,中低云覆盖度达100%,云底高度约1 093 m,地表相对湿度为84%~95%。北斗探空观测显示,水汽混合比均值近地面为13.5 g·kg-1,500~1 000 m极大值为12.5 g·kg-1,云层内部水汽快速减少,1 500 m以上水汽混合比降至0.9 g·kg-1。激光雷达观测结果与探空在近地面偏差为-1.1%,云层区高估1.6%,云底下方陡峭梯度清晰可见。不同天气条件下水汽混合比廓线的对比结果清晰反映了天气系统对水汽垂直分布的调控作用及其对测量一致性的影响(常倬林等,2023),总体而言,随着天气系统由晴天向多云天再到雨天演变,水汽混合比逐渐增大,垂直结构趋于复杂,激光雷达反演与观测之间的差异也相应增大。
2.4 关键高度水汽特征分析
1 000 m高度作为大气边界层与自由大气的过渡带,是水汽垂直输送、云-气溶胶相互作用及降水过程的核心区域(王立治等,1985)。不同天气条件下两种观测1 000 m高度处水汽混合比表现出明显差异(图4)。晴天,1 000 m高度处水汽混合比较低,北斗探空测得为3.9 g·kg-1,激光雷达测得为3.7 g·kg-1,该高度接近云底区域,水汽垂直梯度变化显著,北斗探空测得的水汽垂直梯度约为-1.866 g·kg-1·km-1(图略),而激光雷达廓线在该高度层呈微弱回升,梯度约为1.622 g·kg-1·km-1,这一正值反映了激光雷达在近云底区域捕捉到的局部水汽波动特征。多云天,1 000 m高度处水汽混合比明显增加,北斗探空测得的水汽混合比为10.8 g·kg-1,激光雷达为10.7 g·kg-1,水汽梯度较晴天更为平缓,北斗探空测得的水汽垂直梯度约为-1.419 g·kg-1·km-1,激光雷达在该高度层受水汽极大值影响廓线呈上升趋势,梯度约为1.981 g·kg-1·km-1。雨天,1 000 m高度处水汽混合比最高,北斗探空测得的水汽混合比为11.8 g·kg-1,激光雷达为12.4 g·kg-1。该高度位于雨天云底(约1 093 m)附近,水汽混合比垂直梯度较大,北斗探空测得的梯度约为-2.400 g·kg-1·km-1,激光雷达约为-1.751 g·kg-1·km-1。
图4
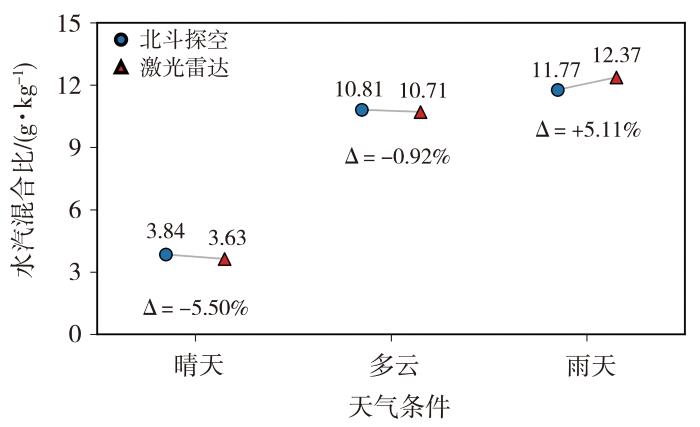
图4
晴天、多云及雨天条件下贵阳1 000 m高度处北斗探空与激光雷达水汽混合比对比
Fig.4
Comparison of water vapor mixing ratio between BeiDou radiosonde observations and Raman lidar retrievals in Guiyang under clear, cloudy, and rainy weather conditions at 1 000 m height
3 讨论与分析
本节从影响机制和误差来源两个方面分析激光雷达与探空观测结果的差异。影响机制反映真实大气过程导致的观测差异,即由于天气条件、云和气溶胶等因素的影响,两种观测方式获取的大气水汽信息存在客观差别;误差来源则反映观测与反演过程中产生的不确定性,主要与仪器性能、信号衰减、参数标定及反演算法等因素有关。因此,激光雷达与探空观测结果之间的差异既包含真实大气状态变化产生的物理信号,也包含观测和反演过程引入的测量偏差,两方面因素共同决定了两类水汽观测资料的一致性水平(Dionisi et al.,2010)。
3.1 天气条件对水汽探测的影响机制
不同天气系统通过多尺度过程共同影响水汽探测精度,下面从微观物理过程和宏观动力机制两个层面分析测量差异的形成原因。
3.1.1 微观物理过程
3.1.1.1 云滴-光学相互作用机制
3.1.1.2 气溶胶-湿度耦合效应
高湿度环境中,水溶性气溶胶的吸湿增长效应会显著影响激光信号传输。雨天,云层区域气溶胶相对湿度大于90%,吸湿增长导致激光散射增强,水汽混合比反演偏高;晴天相对湿度约为33%,气溶胶吸湿效应较弱(彭杰,2015),测量偏差可降至0.2%左右。
图5
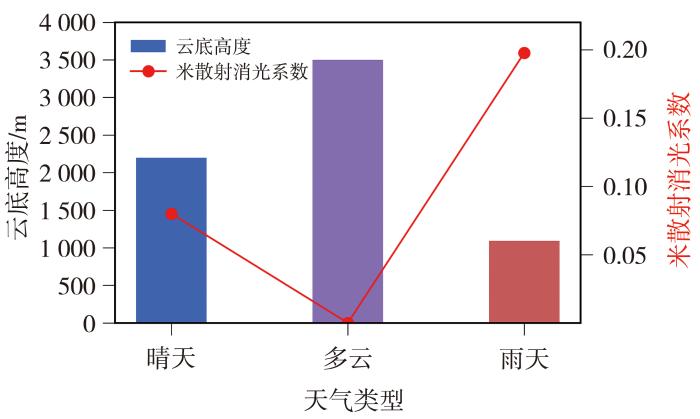
图5
晴天、多云及雨天条件下贵阳云底高度与激光雷达米散射消光系数的关系
Fig.5
Relationship between cloud base height and Mie-scattering extinction coefficient of lidar in Guiyang under clear, cloudy, and rainy weather conditions
3.1.2 宏观动力机制
3.1.2.1 大气边界层动力结构
不同天气系统下边界层结构差异显著影响水汽垂直分布及测量一致性(张宏昇等,2020)。晴天受副高控制,形成稳定层结,抑制水汽垂直混合,0~2 km探空水汽混合比廓线呈平滑递减趋势,线性拟合梯度约为-2.580 g·kg-1·km-1,决定系数R2达0.95,整体相关系数达0.91(P<0.01);雨天,湿绝热过程使边界层接近中性层结,湍流交换增强,0~2 km探空水汽混合比廓线梯度约为-2.680 g·kg-1·km-1,云层及以上区域受云滴多次散射与信号强烈衰减影响,相关系数降至0.42(P<0.01)。此外,雨天云层区垂直风切变达0.217 s-1,云底附近湍流活动显著,激光雷达凭借15 m高精度垂直分辨率能够捕捉瞬态混合过程,而探空观测易遗漏这些快速变化过程,从而增加两种方法间的系统差异。
3.1.2.2 区域水汽输送
图6
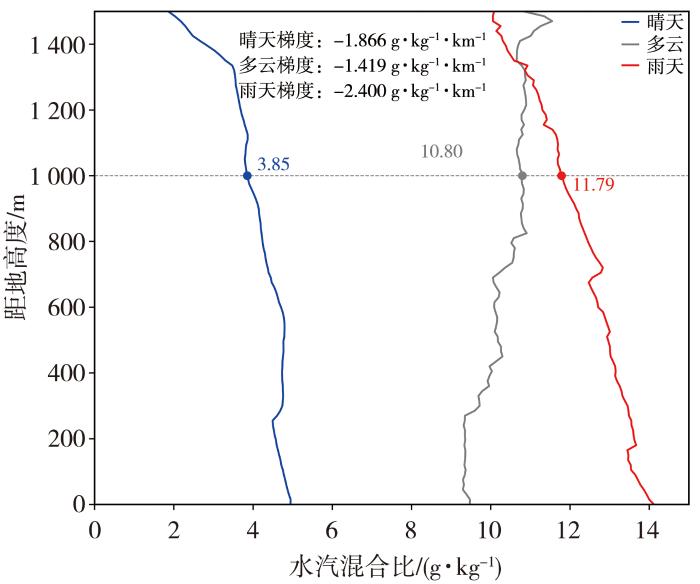
图6
晴天(2024年10月26日)、多云天(2024年10月5日)、雨天(2024年10月18日)贵阳北斗探空观测水汽混合比垂直廓线
Fig.6
The vertical profiles of water vapor mixing ratio observed by BeiDou radiosonde in Guiyang on a clear day (26 October 2024), a cloudy day (5 October 2024), and a rainy day (18 October 2024)
3.2 误差来源分析
3.2.1 系统误差来源
系统误差主要来源于探测原理与技术特征的差异。北斗探空通过温湿度传感器直接测量大气参数(郭启云等,2018),再依据公式(3)计算水汽混合比,其误差主要源于高湿环境下传感器响应滞后(Miloshevich et al.,2009;孙丽和赵姝慧,2018)。由公式可知,当相对湿度接近饱和时,水汽压对温度和湿度测量误差更敏感,水汽混合比会随水汽压的不确定度增大而产生相应偏差;同时,探空传感器在高湿环境下的响应滞后可能进一步放大水汽混合比计算误差。因此,近饱和高湿区探空水汽混合比反演误差易被放大。雨天云层区的33个匹配样本中,激光雷达与北斗探空水汽混合比的平均绝对差异约为0.6 g·kg-1,其中既包含探空传感器湿度响应滞后引入的误差,也包含激光雷达反演引入的误差,二者难以严格分离。
3.2.2 随机误差来源
随机误差主要由观测条件与数据处理策略中的随机波动引起。激光雷达在云层及以上区域受云滴多次散射与信号衰减影响,回波质量下降,部分高度层水汽反演结果可信度降低,导致水汽廓线在该区域出现不连续现象。空间代表性差异也是重要误差来源之一。探空气球在上升过程中产生水平漂移,导致采样位置偏离激光雷达定点观测区域。贵阳盆地复杂地形进一步加剧了这种偏差,其漂移尺度明显大于平原地区典型值10~20 km(Zhang et al.,2024),与贵阳站实测最大漂移距离一致(张小娟等,2025)。激光雷达近地面盲区受局地硬化地表影响,可能高估城市热岛效应下的水汽分布。对原始数据检查发现,0~60 m高度范围内激光雷达数据基本不可用,60~200 m范围内数据波动明显,信号质量不稳定,这是近地面(0~200 m)激光雷达水汽数据可用性较差、廓线易出现波动与缺测的重要原因之一。质量控制策略差异同样会影响观测结果。激光雷达采用相对误差阈值法,而北斗探空依赖多层级人工与自动联合质控,两种质量控制策略差异可能导致特定高度层出现数据偏差。
3.2.3 误差类型对比与优化方向
为清晰对比两种方法的误差特征,表1总结了主要误差来源及优化方向。通过不同误差类型归纳分析可看出,两种探测方法具有显著互补优势。北斗探空观测能提供高垂直分辨率的直接测量,而激光雷达可实现连续、高时空分辨率的遥感反演,未来需进一步推进多源数据融合,并引入人工智能优化质量控制,以提升水汽混合比探测的完整性与精度。
表1 北斗探空观测与激光雷达反演的水汽混合比误差特征对比
Tab.1
| 设备类型 | 系统误差 | 随机误差 | 空间代表性 | 优化方向 |
|---|---|---|---|---|
| 北斗探空观测 | 高湿滞后(0.5~1.0 g·kg-1) | 气球漂移(水平位移≤40 km) | 漂移导致采样偏移 | 开发动态湿度校正模型 |
| 激光雷达反演 | 气溶胶吸湿未校正 | 信噪比波动 | 局地地形影响近地面观测 | 增强信号降噪算法与多源数据融合;构建多站点观测网络 |
4 结论
本文利用贵阳2024年8月至2025年1月北斗探空观测资料与激光雷达反演资料,对0~1 500 m高度范围内两种方法获取的水汽混合比廓线进行对比分析,探讨了其一致性特征及天气条件、高度变化对观测结果的影响,得到以下主要结论。
1)北斗探空与激光雷达协同观测能够较好反映贵阳山地地形条件下水汽垂直分布特征,两者观测的水汽混合比具有较好一致性,近地面层相关系数大于0.90,并随高度升高逐渐降低,1 500 m处降至0.58。晴天,水汽垂直分布呈平滑递减趋势,激光雷达反演与北斗探空观测的水汽混合比整体相关系数达0.91(P<0.01),1 000 m高度处激光雷达低估约5.5%;多云天,500~1 000 m形成水汽极大值,两种资料整体相关系数为0.92(P<0.01),1 000 m高度处激光雷达低估约0.9%;雨天,云底下方形成明显水汽梯度,整体相关系数降至0.78(P<0.01),云层及以上区域进一步降至0.42(P<0.01),1 000 m高度处激光雷达高估约5.1%。激光雷达具有边界层内分钟级连续观测优势,北斗探空在自由大气层观测稳定性更高,两种观测手段具有较好互补性。
2)两种观测资料的相对偏差具有明显的分高度层和分天气类型特征。近地面层和边界层内,激光雷达相对探空整体表现为轻微低估(晴天分别为-5.7%和-2.6%、多云天分别为-4.6%和-4.8%、雨天分别为-1.1%和1.6%);云层区受天气条件影响显著,雨天高估最为明显;自由大气层受激光信号衰减影响,相对偏差明显增大,以雨天最为突出。上述偏差特征可为复杂地形区多源水汽资料的偏差订正与融合应用提供参考。
3)贵阳复杂山地地形条件下,云滴多次散射和气溶胶吸湿增长是影响激光雷达水汽反演精度的重要因素。雨天云层区因云滴多次散射导致的消光系数差异最大可达2.043,气溶胶吸湿增长进一步增强了激光雷达信号衰减;同时,低云底使1 500 m以上区域回波信号迅速减弱,导致激光雷达水汽反演可靠性明显下降,是雨天两种观测一致性降低的重要原因。
参考文献
我国西北半干旱区气溶胶类型的地基激光雷达判别
[J].
气溶胶类型的准确识别是进一步研究其气候与环境效应的重要前提。基于兰州大学半干旱气候与环境观测站2009年10月至2012年11月地基双波长偏振激光雷达观测资料,分别在清洁天、人为污染物、沙尘事件和强沙尘暴事件4种典型情形下挑选若干个例,对其气溶胶消光系数、体积线性退偏比、气溶胶退偏比等进行统计分析,明确不同气溶胶类型的判定阈值。结果表明:清洁天该区域气溶胶消光系数小于0.085 km<sup>-1</sup>。在消光系数大于该阈值的污染情形下,人为污染物的体积线性退偏比小于0.07,相应的气溶胶退偏比小于0.09;污染沙尘的体积线性退偏比介于0.07和0.22之间,气溶胶退偏比为0.09~0.31;纯沙尘的体积线性退偏比大于0.22,气溶胶退偏比大于0.31。当出现强沙尘暴时,体积线性退偏比大于0.35,气溶胶退偏比大于0.49。
探空仪湿度测量误差研究现状及其对云识别的影响
[J].探空湿度观测是获取湿度资料的重要手段,探空仪湿度传感器的性能会直接影响湿度的测量结果并对基于探空湿度资料识别的云层准确性造成影响。为更好地了解目前国内外探空仪湿度测量的准确性,回顾了大量国内外研究成果,简要介绍了国内外探空仪的类型及湿度传感器性能,归纳了探空仪湿度测量误差并探讨了湿度测量误差对云识别的影响。分析发现,探空仪湿度测量误差来源多样,是多种因素综合作用的结果。一般而言,在对流层低层温度较高的条件下,湿度测量的结果较为准确,云层识别较为可靠;但湿度传感器在低温条件下响应时间变长、灵敏度下降,导致云底的识别准确性要高于云顶,而识别的中、高云偏少;而高湿条件下,测湿元件易被沾湿,导致湿度异常偏高,从而使得识别的云层偏厚;探空仪普遍存在湿度异常偏低的情况,尤其是湿度较高的测站,从而导致云层漏判。
Comparing water vapor mixing ratio profiles and cloud vertical structure from multiwavelength Raman lidar retrievals and radiosounding measurements
[J].
Calibration of a multichannel water vapor Raman lidar through noncollocated operational soundings: optimization and characterization of accuracy and variability
[J].
Aerosol hygroscopic properties as measured by lidar and comparison with in situ measurements
[J].
Optical and geometrical characteristics of cirrus clouds over a southern European lidar station
[J].
Water vapor feedback and global warming
[J].
Accuracy assessment and correction of Vaisala RS92 radiosonde water vapor measurements
[J].
RAMSES: German meteorological service autonomous Raman lidar for water vapor, temperature, aerosol, and cloud measurements
[J].
Dual-field-of-view high-spectral-resolution lidar: Simultaneous profiling of aerosol and water cloud to study aerosol-cloud interaction
[J].Aerosol–cloud interaction affects the cooling of Earth’s climate, mostly by activation of aerosols as cloud condensation nuclei that can increase the amount of sunlight reflected back to space. But the controlling physical processes remain uncertain in current climate models. We present a lidar-based technique as a unique remote-sensing tool without thermodynamic assumptions for simultaneously profiling diurnal aerosol and water cloud properties with high resolution. Direct lateral observations of cloud properties show that the vertical structure of low-level water clouds can be far from being perfectly adiabatic. Furthermore, our analysis reveals that, instead of an increase of liquid water path (LWP) as proposed by most general circulation models, elevated aerosol loading can cause a net decrease in LWP.
Raman lidar system for the measurement of water vapor and aerosols in the Earth’s atmosphere
[J].
Mobile multiwavelength polarization Raman lidar for water vapor, cloud and aerosol measurement
[J].
A review of the remote sensing of lower tropospheric thermodynamic profiles and its indispensable role for the understanding and the simulation of water and energy cycles
[J].
Vertical distribution of water vapor during haze processes in northeast China based on Raman lidar measurements
[J].Haze refers to an atmospheric phenomenon with extremely low visibility, which has significant impacts on human health and safety. Water vapor alters the scattering properties of atmospheric particulate matter, thus affecting visibility. A comprehensive analysis of the role of water vapor in haze formation is of great scientific significance for forecasting severe pollution weather events. This study investigates the distribution characteristics and variations of water vapor during haze weather in Changchun City (44°N, 125.5°E) in autumn and winter seasons, aiming to reveal the relationship between haze and atmospheric water vapor content. Analysis of observational results for a period of two months (October to November 2023) from a three-wavelength Raman lidar deployed at the site reveals that atmospheric water vapor content is mainly concentrated below 5 km, accounting for 64% to 99% of the total water vapor below 10 km. Furthermore, water vapor content in air pollution exhibits distinct stratification characteristics with altitude, especially within the height range of 1–3 km, where significant water vapor variation layers exist, showing spatial consistency with inversion layers. Statistical analysis of haze events at the site indicates a high correlation between the concentration variations of PM2.5 and PM10 and the variations in average water vapor mixing ratio (WVMR). During haze episodes, the average WVMR within 3 km altitude is 3–4 times higher than that during clear weather. Analysis of spatiotemporal height maps of aerosols and water vapor during a typical haze event suggests that the relative stability of the atmospheric boundary layer may hinder the vertical transport and diffusion of aerosols. This, in turn, could lead to a sharp increase in aerosol extinction coefficients through hygroscopic growth, thereby possibly exacerbating haze processes. These observational findings indicate that water vapor might play a significant role in haze formation, emphasizing the potential importance of observing the vertical distribution of water vapor for better simulation and prediction of haze events.


